


视觉引导激光打标自动定位方案
禾森自动化 · 行业解决方案
识别工件位置与角度,让标识跟随产品定位。
方案概述
相机、镜头与光源采集工件图像,识别约定轮廓或基准特征,再将平面位置和转角补偿到激光标识坐标中,减少逐件对位操作。可结合托盘、输送线或工位式上料配置。
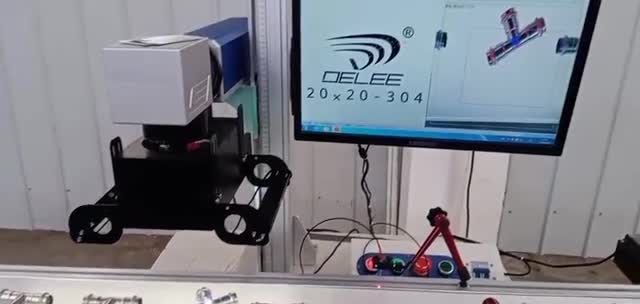
视觉引导激光打标工位示意,图片来自方案资料。
工作流程
图像采集 → 特征定位 → 坐标补偿 → 激光打标 → 可选读码校验
- 相机与光源适配材料的反光、颜色及纹理。
- 识别 X、Y 位置和旋转角度,通过标定建立视觉与打标坐标关系。
- 写入文字、图形或二维码,可按项目配置可变数据。
- 选配读码检查、异常报警和生产数据回传。
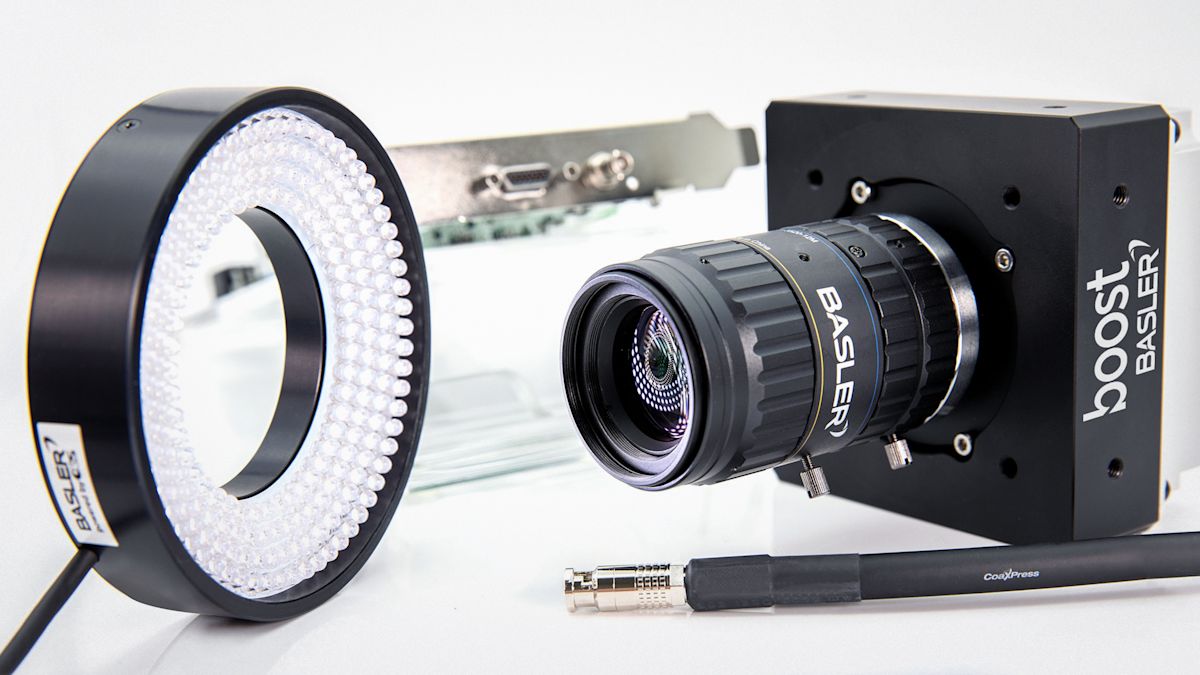
相机、镜头与光源配置示意,具体品牌型号按项目确定。
材料与激光平台
- 光纤激光:金属、五金及部分适用塑料的标识评估。
- 紫外激光:精细标识或热敏感材料的工艺评估。
- CO₂ 激光:纸张、木材等适用非金属的标识评估。
激光类型、功率和参数需结合材料、表面处理、内容及节拍打样。铝制零件应确认表面反光、氧化处理状态和目标对比度。
批量与产线应用
视野内多件工件可按识别结果依次标识,配合产品配方和上料节拍设计。存在明显高度、曲面或倾斜变化时,需进一步评估夹具、测高或 3D 方案。
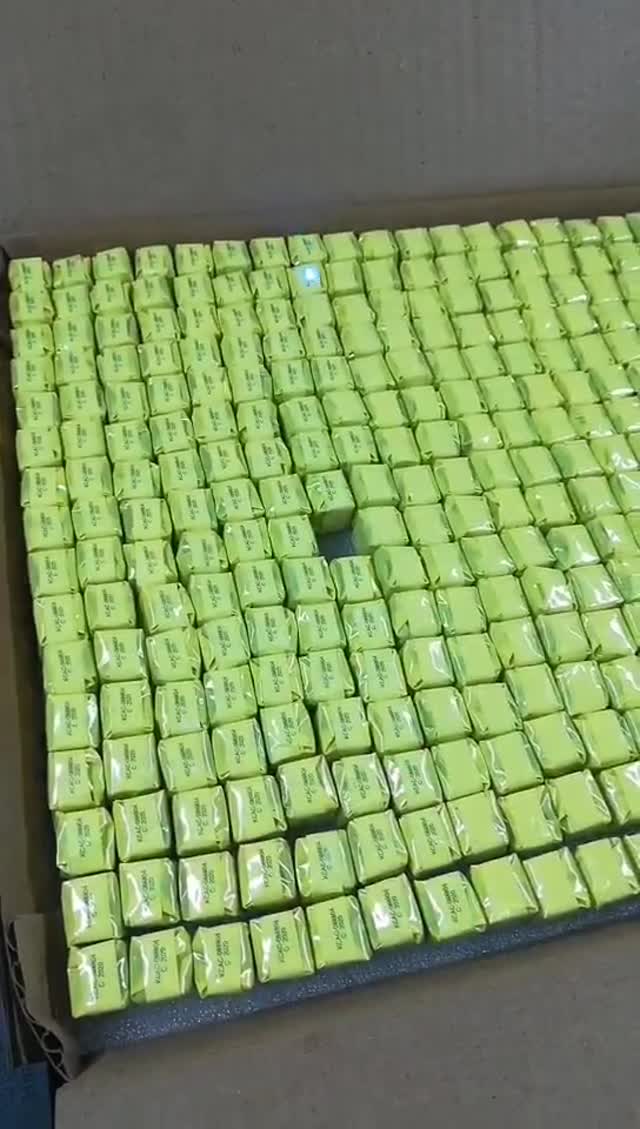
托盘批量工件应用示意。
视觉、光源与软件配方
视觉定位首先需要稳定地看清工件。相机视野覆盖允许的摆放区域,镜头与光源则结合材料反光、颜色、纹理和识别特征选择。对于金属亮面、深色外壳或细小轮廓,应先用实际样件检查图像对比度,确定可重复识别的基准。
软件配方可将识别模板、标识内容和对应激光参数组织在一起。切换产品时调用相应配方,核对模板与工件,再进行位置和角度补偿。视野内有多个工件时,可按识别结果逐件执行;超出识别范围或特征不完整的工件,需按约定的异常规则处理。
流水号、批次、日期、文字及二维码等可变信息,可按项目与生产数据关联。MES 通信、读码复核、漏打检查及异常报警属于需要明确的配置项,应确认数据来源、通信协议、重复码处理和不合格品处置方式。
激光平台配置参考
方案资料列出的平台包括以下类型,用于前期选型比较。具体型号、功率和材料适用性仍需结合当前配置及样件效果确认。
| 平台 | 资料中的配置 | 选型方向 |
|---|---|---|
| Almark G 光纤 | 1064 nm;20 / 30 / 50 W | 金属、五金及部分适用塑料 |
| Almark Z 紫外 | 355 nm;3 / 5 / 8 / 10 W | 精细图文及热敏感材料的工艺评估 |
| Almark C CO₂ | 10.6 μm;20 / 30 / 50 W | 纸张、木材等适用非金属 |
典型工件与上料方式
三通等异形管件:结合输送到位信号采图,识别约定特征并修正标识位置。外形不规则时,需要确认识别基准、遮挡情况及允许转角。
散放长条零件:根据轮廓和方向确定平面位置,减少逐件按固定角度摆放的操作;同时检查相邻工件之间的间隔,避免轮廓粘连影响识别。
耳机外壳、试剂盒外壳和烟感器外壳:可结合散放、托盘或输送工位评估定位方式,标识工艺则根据外壳材质、表面处理、内容尺寸及外观要求匹配。资料中的电子零件激光应用用于说明工艺选择,具体激光类型需单独确认。
电容等批量小件:在有效视野及打标范围内,识别多件工件后依次标识。整盘上料需明确每件工件的定位规则、数据对应关系及整盘处理节拍。
以上为方案资料中的应用示例。存在明显高度、倾斜或曲面变化时,平面位置补偿不能替代测高和三维补偿,需要进一步匹配夹具、测高或 3D 方案。
选型信息与验收
- 样件材质、尺寸、表面处理及位置变化范围。
- 标识内容、尺寸、位置公差与读码要求。
- 上料方式、节拍、空间和数据接口。
- 定位精度、打标范围与周期以实际配置和样件测试为准。
从上料到完成标识
- 建立产品配方:确认识别基准、允许的位置变化、标识区域及文字或二维码模板。
- 完成定位与标定:让相机识别结果对应到激光打标坐标,结合样件检查平移和旋转后的落点。
- 执行批量打标:按工件识别结果依次定位,结合上料节拍写入对应生产数据。
- 检查输出结果:按项目需要配置读码、报警和数据回传,核对标识内容与当前工件的一致性。
应用效果如何确认
验收可围绕位置准确性、内容正确性、表面标识效果和连续运行节拍展开。用不同摆放位置、转角及表面状态的样件复核,确认标识仍落在约定区域内。带二维码的应用还需结合实际读码条件检查。
视觉定位、激光工艺和上料方式需要一同匹配。对于明显高度变化、倾斜或曲面工件,继续评估定位夹具、测高或 3D 方案,具体配置以样件验证结果为准。

